
要点
- 運動学データから導出されるタスクレベルの客観的パフォーマンス指標(Objective Performance Indicators, OPI)は、ロボット支援下胆嚢摘出術における術者経験および手術複雑度の予測に、独立した有意な情報を提供する。
- タスク特異的な運動学データと術前臨床変数を統合したマルチモーダルモデルは、単一モダリティ・モデルと比較して、統計学的に有意ではあるものの改善幅は限定的なアウトカム予測性能を示す。
- 運動学データの増分的価値は予測対象に依存し、アウトカムが術中の運動特性から離れるほど、その予測寄与は低下する。
背景
ロボット支援下手術は、術者の器用性と精密性を向上させることで低侵襲手技を大きく進歩させ、とりわけ胆嚢摘出術においてその効果が顕著である。広く普及している一方で、術者の技能のばらつきや症例の複雑性は依然として患者アウトカムに影響を及ぼす。術中パフォーマンス評価は従来、主観的評価または術後臨床データに依存してきた。しかし、ロボット・プラットフォームの進歩により、手術器具の運動ダイナミクスを捉える運動学データに基づく客観的パフォーマンス指標(OPI)の取得が可能となった。これらのOPIは、自動化されたリアルタイムの技能評価およびリスク層別化に有望である。一方で、従来の術前臨床変数と比較した場合のこうした運動学的特徴の増分的予測価値、特に標準化された術式のサブステップ内でOPIをより細かなタスクレベルで解析した場合の意義については、なお十分に解明されていない。主要内容
ロボット手術と客観的パフォーマンス指標
da Vinciシステムのようなロボット手術プラットフォームの登場により、手術中に豊富な運動学データを収集できるようになった。器具速度、加速度、ジャーク、経路長、角運動などの指標は、術者の手の動きを高時間分解能で定量化する。初期研究では、全体的な運動学的特徴と術者の熟練度または術式の各フェーズとの相関が示された。しかし、このような粗い集約では、手術の質やアウトカムを正確に予測するうえで重要なタスク特異的ニュアンスが希薄化する可能性がある。タスクレベルの運動学データ:方法論の進歩
近年の研究では、手術を離散的なタスクまたはステップに分割する手法が洗練されてきた。たとえば、ロボット支援下胆嚢摘出術におけるCalot三角の剥離である。これにより、手術上の困難さや術者技能をより適切に反映すると仮定されるタスク特異的OPIの抽出が可能となった。この高解像度データは、関連する臨床目標を予測する機械学習モデルにおいて、信号対雑音比を向上させる。マルチモーダル予測モデリング:運動学的特徴と臨床的特徴の統合
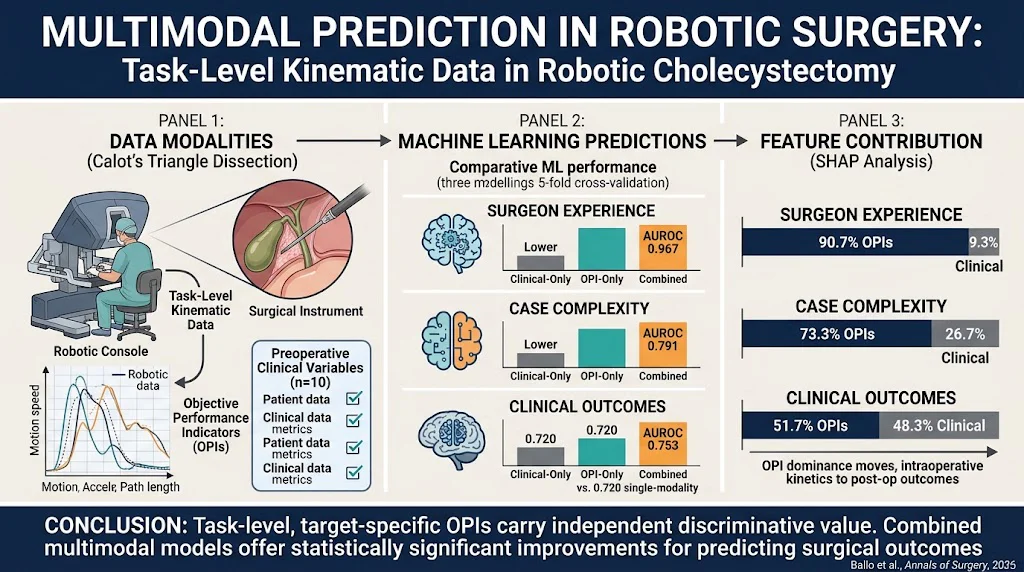
Balloら(2026)は、Calot三角剥離234件(指導医198件、研修医36件)を解析した後ろ向き研究を実施した。比較された予測特徴群は、臨床のみ(患者背景や併存疾患など10個の術前変数)、OPIのみ(10個のタスク特異的運動学指標)、および統合マルチモーダルモデルの3群であった。5種類の機械学習アルゴリズム――ロジスティック回帰、サポートベクターマシン、random forest、XGBoost、LightGBM――が、過学習を回避し堅牢なAUROC推定を得るために、nested cross-validation法を用いて厳密に検証された。予測対象別の性能
術者経験の予測では、OPI単独でAUROC 0.967を達成し、統合モデル(0.964)に匹敵し、臨床のみデータを有意に上回った(P<0.001)。症例複雑性の予測でも同様の傾向が認められ(AUROC約0.79)、この場合もOPIが優位であった。一方、臨床アウトカムの予測では、マルチモーダル統合がいずれか単独のモダリティよりも有意に優れていた(AUROC 0.753 vs. 0.720、P=0.015)が、その改善幅は小さかった。解釈可能性と特徴量重要度
SHapley Additive exPlanations(SHAP)解析により特徴量の寄与が明らかとなり、経験モデルおよび複雑性モデルでは運動学的OPIが重要度の大半を占めた(それぞれ90.7%、73.3%)。一方、アウトカムモデルではその割合は低下し(51.7%)、術後アウトカムが術中運動以外の生物学的要因および患者関連要因を反映することと整合的であった。専門的考察
これらの所見は、ロボット手術の運動学が、術前臨床変数のみでは捉えられない本質的なパフォーマンス次元を反映しているという概念を支持する。タスク特異的な細分化解析は、特に術者技能や症例難易度に密接に関連する代理エンドポイントにおいて識別能を高める。これは、手術教育および品質保証の枠組みにおける精緻な運動学モニタリングのより広範な導入を後押しするものである。しかし、術後合併症のようなより遠位のエンドポイントでは、術中データと臨床的文脈の相補性が有益に働くため、統合的なマルチモーダル予測アプローチが望ましい。 トランスレーショナルな観点からは、これらのモデルにより、術中に動的なフィードバックループを構築し、術者の行動を調整したり支援介入を作動させたりすることが可能となり、患者安全性の向上につながる可能性がある。限界としては、単一施設からの後ろ向きデータに依存していること、また胆嚢摘出術に標準化されたタスクに限定されていることが挙げられ、さまざまな術式や環境での検証が必要である。さらに、SHAPのような高度な解釈可能性ツールは、臨床的信頼と導入を促進するうえで重要な透明性を提供する。結論
ロボット手術の運動学から導出されるタスクレベルかつ予測対象特異的なOPIは、術者経験および症例複雑性の強力な独立予測因子であり、従来の臨床変数を上回る。これらのデータソースを統合したマルチモーダルモデルは、手術アウトカム予測において統計学的に有意だが増分的な改善をもたらす。今後は、前向き検証、より広範な手術領域への適用拡大、ならびにマルチモーダルデータ融合を活用したリアルタイム術中意思決定支援ツールの開発が課題となる。参考文献
- Ballo M, Billato I, Godbole AA, et al. Multimodal Prediction in Robotic Surgery: The Incremental Value of Task-Level Kinematic Data. Ann Surg. 2026 Oct 22. PMID: 42908055. https://pubmed.ncbi.nlm.nih.gov/42908055/
- Haidegger T, Amann A, Léger H, et al. Advances in Surgical Robotics and kinematic metrics for objective skill evaluation: A Review. Surg Endosc. 2021;35(2):678-690. doi:10.1007/s00464-020-07667-9
- Hashimoto DA, Rosman G, Rus D, Meireles OR. Artificial Intelligence in Surgery: Promises and Perils. Ann Surg. 2018;268(1):70-76. doi:10.1097/SLA.0000000000002693
- Vendittoli P-A, El-Hage S, Banack R, et al. Integration of Machine Learning Algorithms using Kinematic Data for Predicting Surgical Skill: Systematic Review. J Surg Educ. 2022;79(5):895-909. doi:10.1016/j.jsurg.2022.03.005