
ハイライト
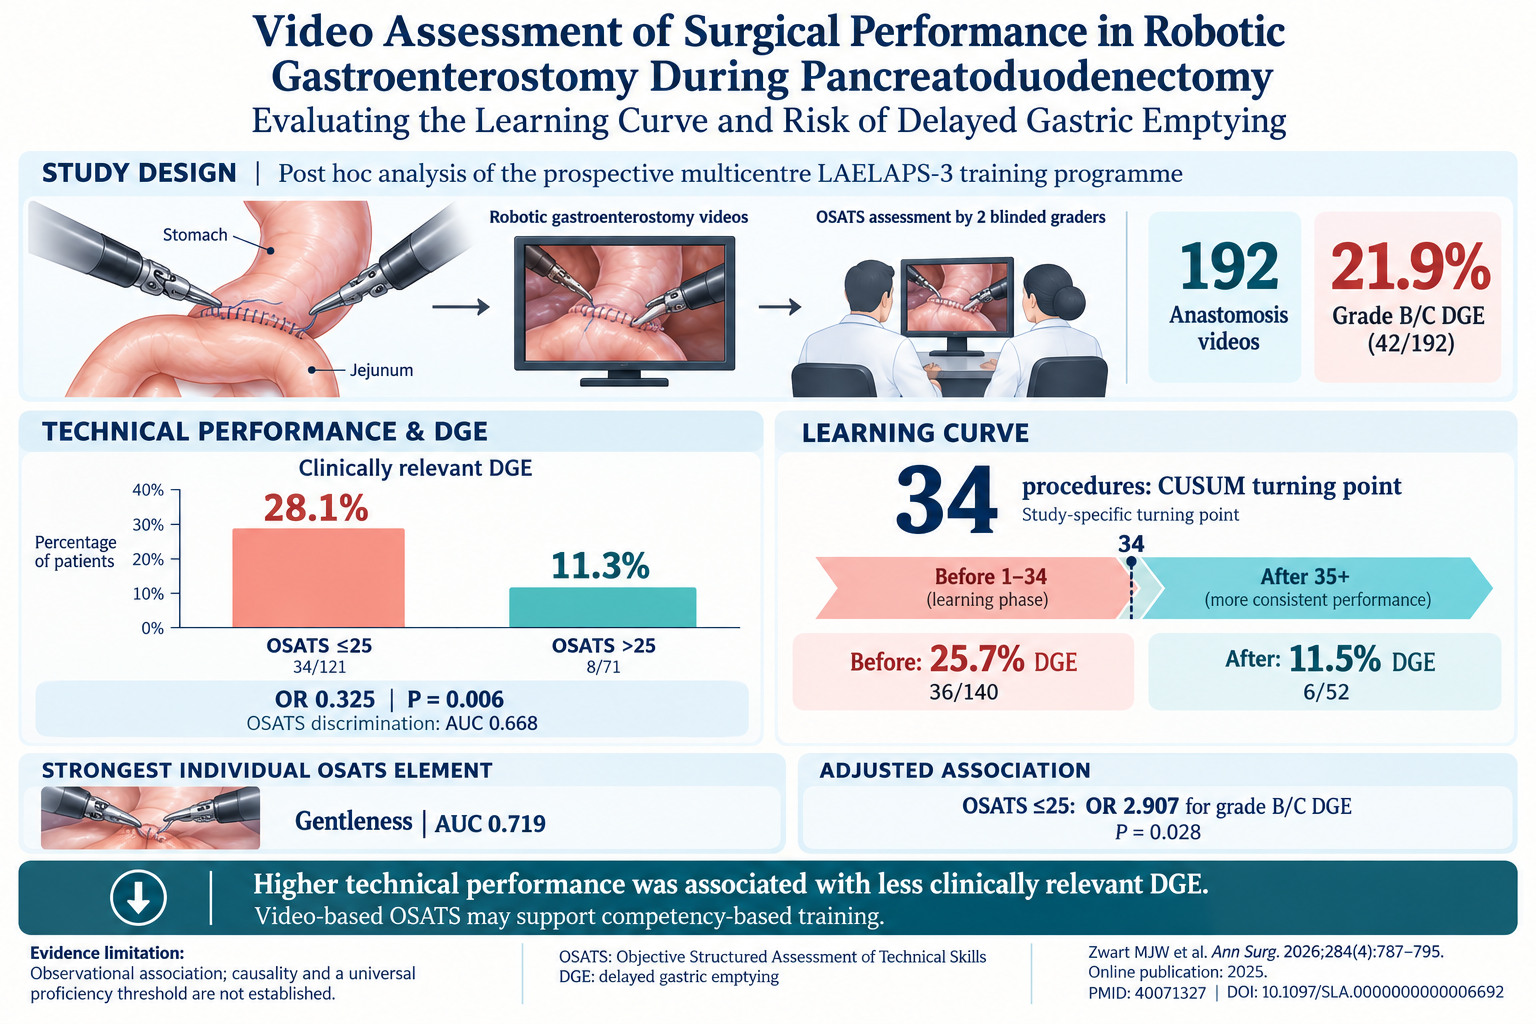
本多施設研究では、ロボット支援膵頭十二指腸切除術(robotic pancreatoduodenectomy, RPD)におけるロボット支援胃腸吻合(robotic gastroenterostomy, RGE)の学習曲線を評価し、Objective Structured Assessment of Technical Skills(OSATS)スコアで評価される外科的技術パフォーマンスの向上が、臨床的に問題となる遅発性胃排出遅延(delayed gastric emptying, DGE)の発生率を有意に低下させることを示した。さらに、技術が大きく向上する閾値は34症例であることが示され、これ以降はDGEリスクが半減以上に低下した。OSATSの各構成要素のうち、「gentleness」および器械操作はDGE発生の強力な予測因子であった。
研究背景
ロボット支援膵頭十二指腸切除術は、膵外科における低侵襲な代替手技として登場し、精度向上と術後回復促進の可能性が期待されている。しかし、開腹手術と比較してRPD後の遅発性胃排出遅延(DGE)のリスクが高いと報告した研究もある。DGEは入院期間を延長し、患者の回復を妨げる重要な術後合併症である。ロボット手術後のDGEの病因はなお十分に明らかではなく、ロボット手術に固有の学習曲線が一因となっている可能性が仮説として挙げられている。現時点では、外科的技術熟達度とDGE転帰を結び付ける客観的指標は不足していた。
研究デザイン
本post hoc解析では、LAELAPS-3多施設トレーニングプログラムで前向きに収集された動画を用いた。RPD中に実施されたRGE吻合192例を対象とし、手術成績は、Objective Structured Assessment of Technical Skills(OSATS)枠組みに基づいて、盲検化された2名の評価者が独立に評価した。主要評価項目は、時間経過に伴うOSATS総合スコアの推移であり、学習曲線をモデル化した。副次解析では、OSATSスコアと、標準的基準に従って定義された臨床的に問題となるB/CグレードDGEとの相関を検討した。解析には、予測精度を評価するreceiver operating characteristic curve(ROC曲線)のarea under the curve(AUC)、オッズ比、ならびに技術習得における転換点を特定するための累積和(CUSUM)解析を用いた。
主な結果
臨床的に問題となるDGEの全体発生率は21.9%(42/192)であった。全手技の平均OSATSスコアは22.4(±5.1)であった。OSATSスコアはDGEに対して統計学的に有意な予測能を示した(AUC 0.668、P < 0.001)。OSATSの各要素では、「gentleness」が最も強い個別関連を示し(AUC 0.719、P < 0.001)、次いで「instrument handling」および「tissue exposure」が続いた。OSATS総合スコアが25を超える場合、B/CグレードDGEの相対リスクは59.9%低下した(11.3%対28.1%;OR 0.325、P = 0.006)。CUSUM解析では34症例で転換点が認められ、その後OSATSスコアは改善し、DGE発生率は34症例以前の25.7%から、34症例以後の11.5%へ低下した(OR 0.156、P = 0.035)。多変量ロジスティック回帰では、交絡因子を調整した後も、OSATS ≤25がDGEの独立した危険因子であることが示された(OR 2.907、P = 0.028)。
専門的考察
本研究は、RPDにおけるロボット支援胃腸吻合に学習曲線効果が存在することを強固に示し、外科的熟達度が臨床上重要な術後合併症に直接影響することを確認した。盲検化された動画ベースのOSATS評価の採用は本研究の強みであり、技術的熟練度を客観的かつ再現性高く測定している。今回の所見は、組織操作の繊細さなどの重要な技術的要素が、局所組織損傷、浮腫、あるいは虚血を最小化することを介して、胃運動障害を引き起こすDGEの病態生理に機序的に寄与し得ることを示唆している。
体系的な外科技能評価を研修カリキュラムに組み込むことにより、独立した診療に移行する前にさらなる指導を要する術者を特定でき、患者転帰の改善に寄与する可能性がある。ただし、観察研究であること、ならびに周術期管理のばらつきの可能性があることから、解釈には慎重さが必要である。今後は、OSATS要素を標的とした介入によりDGEが前向きに減少するかを検証する追加の前向き研究が求められる。
結論
本研究は、膵頭十二指腸切除術におけるロボット支援胃腸吻合で外科的パフォーマンスが向上すると、B/Cグレードの遅発性胃排出遅延の発生率が有意に低下することを示した。OSATSスコアは、ロボット膵外科における能力基盤型の外科教育および品質保証に有用な指標となる。学習曲線を認識し、それを克服することは、治療成績の最適化と、ロボット手術アプローチの安全な普及拡大に寄与し得る。
資金提供およびClinicalTrials.gov
データはLAELAPS-3多施設トレーニングプログラムに由来する。具体的な資金提供元は本文中に記載されていなかった。原著論文には臨床試験登録情報の記載はなかった。
参考文献
1. Zwart MJW, van den Broek BLJ, Paijens DSJ, Zwetsloot SLM, Comandatore A, Busch OR, Tran KTC, Luyer MD, Schreinemakers J, Wijsman JH, van der Schelling GP, de Hingh IHJT, Mieog JSD, Bonsing BA, Takagi K, de Wilde RF, Morelli L, Zeh HJ 3rd, Zureikat AH, Hogg ME, Groot Koerkamp B, Besselink MG; Dutch Pancreatic Cancer Group. Video Assessment of Surgical Performance in Robotic Gastroenterostomy During Pancreatoduodenectomy: Evaluating the Learning Curve and Risk of Delayed Gastric Emptying. Ann Surg. 2026 Oct 1;284(4):787-795. doi: 10.1097/SLA.0000000000006692. Epub 2025 Mar 12. PMID: 40071327; PMCID: PMC13557470.
2. Birkmeyer JD, Finks JF, O’Reilly A, et al. Surgical skill and complication rates after bariatric surgery. N Engl J Med. 2013;369(15):1434-1442.
3. Bassi C, Dervenis C, Butturini G, et al. Postoperative pancreatic fistula: an international study group (ISGPF) definition. Surgery. 2005;138(1):8-13.
4. Esposito A, Nguyen KT, Edil BH, et al. Robotic pancreaticoduodenectomy: techniques and outcomes. Ann Surg. 2012;256(1):25-32.