
Điểm nổi bật
- Các chỉ số hiệu suất khách quan (Objective Performance Indicators, OPI) ở cấp độ nhiệm vụ, được suy ra từ dữ liệu động học, cung cấp thông tin độc lập đáng kể để dự đoán kinh nghiệm phẫu thuật viên và độ phức tạp của phẫu thuật trong cắt túi mật nội soi robot.
- Các mô hình đa phương thức tích hợp dữ liệu động học theo nhiệm vụ với các biến lâm sàng trước phẫu thuật cho thấy cải thiện có ý nghĩa thống kê nhưng mức độ khiêm tốn trong dự đoán kết cục so với các mô hình đơn phương thức.
- Giá trị gia tăng của dữ liệu động học phụ thuộc vào đích dự đoán; đóng góp dự báo của dữ liệu này giảm dần khi kết cục càng xa đặc điểm vận động trong mổ.
Bối cảnh
Phẫu thuật hỗ trợ bằng robot đã tạo ra bước tiến quan trọng trong các thủ thuật xâm lấn tối thiểu nhờ cải thiện độ khéo léo và độ chính xác của phẫu thuật viên, đặc biệt trong cắt túi mật. Mặc dù được ứng dụng rộng rãi, sự khác biệt về kỹ năng phẫu thuật và độ phức tạp của từng ca vẫn ảnh hưởng đến kết cục người bệnh. Đánh giá hiệu suất trong mổ theo truyền thống dựa vào đánh giá chủ quan hoặc dữ liệu lâm sàng sau phẫu thuật. Tuy nhiên, các nền tảng robot hiện nay cho phép thu nhận các chỉ số hiệu suất khách quan (Objective Performance Indicators, OPI) dựa trên dữ liệu động học, phản ánh động học chuyển động của dụng cụ phẫu thuật. Các OPI này hứa hẹn hỗ trợ đánh giá kỹ năng tự động, theo thời gian thực và phân tầng nguy cơ. Dù vậy, giá trị dự báo gia tăng của các đặc trưng động học này so với các biến lâm sàng trước phẫu thuật theo cách tiếp cận thông thường vẫn chưa được làm rõ đầy đủ, đặc biệt khi OPI được phân tích ở cấp độ nhiệm vụ chi tiết trong các bước mổ tiêu chuẩn hóa.Nội dung chính
Phẫu thuật robot và các chỉ số hiệu suất khách quan
Sự xuất hiện của các nền tảng phẫu thuật robot như hệ thống da Vinci đã tạo điều kiện thu thập các bộ dữ liệu động học phong phú trong quá trình phẫu thuật. Các chỉ số như vận tốc dụng cụ, gia tốc, jerk, chiều dài quãng đường di chuyển và chuyển động góc lượng hóa các chuyển động tay của phẫu thuật viên với độ phân giải thời gian cao. Các nghiên cứu ban đầu ghi nhận mối tương quan giữa các đặc trưng động học toàn cục với mức độ kinh nghiệm của phẫu thuật viên hoặc các giai đoạn của thủ thuật. Tuy nhiên, cách tổng hợp quá thô này có thể làm giảm các sắc thái đặc thù theo nhiệm vụ vốn rất quan trọng đối với dự đoán chính xác chất lượng phẫu thuật và kết cục.Dữ liệu động học ở cấp độ nhiệm vụ: những tiến bộ phương pháp luận
Các nghiên cứu gần đây đã tinh chỉnh cách tiếp cận này bằng cách chia ca mổ thành các nhiệm vụ hoặc bước riêng biệt — ví dụ, bóc tách tam giác Calot trong cắt túi mật nội soi robot — từ đó cho phép trích xuất các OPI đặc thù theo nhiệm vụ, được giả định là phản ánh tốt hơn thách thức trong mổ và kỹ năng của phẫu thuật viên. Dữ liệu chi tiết này giúp cải thiện tỷ lệ tín hiệu trên nhiễu cho các mô hình học máy khi dự đoán các đích lâm sàng liên quan.Mô hình dự đoán đa phương thức: tích hợp đặc trưng động học và lâm sàng
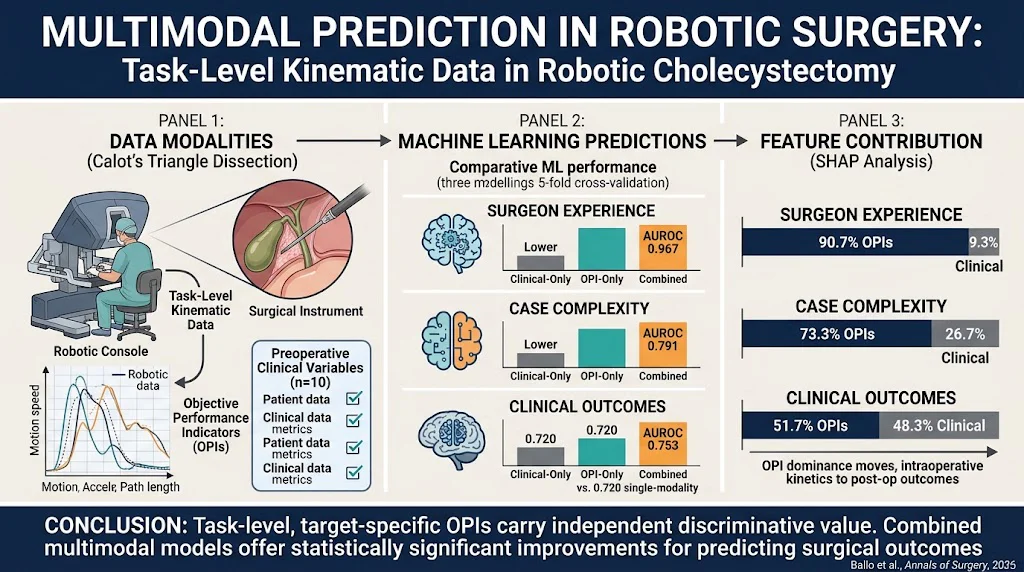
Ballo và cộng sự (2026) đã thực hiện một nghiên cứu hồi cứu phân tích 234 ca bóc tách tam giác Calot (198 do bác sĩ phẫu thuật chính thực hiện, 36 do bác sĩ tập sự thực hiện). Ba bộ đặc trưng dự đoán được so sánh: chỉ lâm sàng (10 biến trước phẫu thuật như nhân khẩu học người bệnh và bệnh đi kèm), chỉ OPI (10 chỉ số động học đặc thù theo nhiệm vụ) và mô hình đa phương thức kết hợp. Năm thuật toán học máy — hồi quy logistic, máy vectơ hỗ trợ, random forest, XGBoost và LightGBM — được thẩm định nghiêm ngặt bằng phương pháp kiểm định chéo lồng nhau nhằm tránh quá khớp và thu được ước tính AUROC đáng tin cậy.Hiệu năng dự đoán theo từng đích
Đối với kinh nghiệm phẫu thuật viên, các OPI đơn thuần đạt AUROC 0,967, tương đương với mô hình kết hợp (0,964) và vượt trội có ý nghĩa so với dữ liệu chỉ lâm sàng (P<0,001). Xu hướng tương tự được ghi nhận khi dự đoán độ phức tạp của ca mổ (AUROC khoảng 0,79), trong đó OPI tiếp tục chiếm ưu thế. Tuy nhiên, đối với kết cục lâm sàng, tích hợp đa phương thức vượt trội có ý nghĩa so với từng phương thức riêng lẻ (AUROC 0,753 so với 0,720, P=0,015), dù mức cải thiện còn khiêm tốn.Tính diễn giải và tầm quan trọng của đặc trưng
Phân tích SHapley Additive exPlanations (SHAP) làm sáng tỏ đóng góp của từng đặc trưng, cho thấy các OPI động học chiếm phần lớn mức độ quan trọng trong các mô hình dự đoán kinh nghiệm và độ phức tạp (lần lượt 90,7% và 73,3%), nhưng thấp hơn (51,7%) trong các mô hình dự đoán kết cục, phù hợp với thực tế rằng kết cục lâm sàng còn phản ánh thêm các yếu tố sinh học và yếu tố liên quan đến người bệnh ngoài chuyển động trong mổ.Nhận định của chuyên gia
Những phát hiện này củng cố quan niệm rằng động học phẫu thuật robot phản ánh các khía cạnh hiệu suất nội tại mà chỉ các biến lâm sàng trước phẫu thuật không thể nắm bắt được. Phân tích chi tiết theo từng nhiệm vụ giúp tăng khả năng phân biệt, đặc biệt đối với các chỉ số thay thế gắn chặt với kỹ năng của người thực hiện và độ khó của ca mổ. Điều này ủng hộ việc triển khai rộng hơn theo dõi động học tinh vi trong đào tạo phẫu thuật và các khung bảo đảm chất lượng. Tuy nhiên, đối với các đích xa hơn như biến chứng sau phẫu thuật, dữ liệu trong mổ và bối cảnh lâm sàng có tính bổ sung có lợi cho nhau, qua đó ủng hộ các phương pháp dự đoán đa phương thức tích hợp. Từ góc độ chuyển giao ứng dụng, các mô hình này có thể cho phép tạo vòng phản hồi động trong mổ nhằm điều chỉnh hành vi của phẫu thuật viên hoặc kích hoạt các can thiệp hỗ trợ, từ đó nâng cao an toàn người bệnh. Các hạn chế bao gồm việc phụ thuộc vào dữ liệu hồi cứu từ một cơ sở duy nhất và các nhiệm vụ được chuẩn hóa cho cắt túi mật, do đó cần được thẩm định trên nhiều loại thủ thuật và bối cảnh khác nhau. Ngoài ra, các công cụ diễn giải nâng cao như SHAP cung cấp tính minh bạch quan trọng, góp phần tăng niềm tin lâm sàng và thúc đẩy ứng dụng.Kết luận
Các OPI ở cấp độ nhiệm vụ, đặc hiệu theo từng đích, được suy ra từ động học phẫu thuật robot là những yếu tố dự báo độc lập mạnh mẽ đối với kinh nghiệm phẫu thuật viên và độ phức tạp của ca mổ, vượt trội hơn các biến lâm sàng truyền thống. Các mô hình đa phương thức tích hợp các nguồn dữ liệu này mang lại cải thiện có ý nghĩa thống kê nhưng chỉ ở mức gia tăng trong dự đoán kết cục phẫu thuật. Các hướng nghiên cứu tiếp theo bao gồm thẩm định tiền cứu, mở rộng sang bối cảnh phẫu thuật rộng hơn và phát triển các công cụ hỗ trợ ra quyết định trong mổ theo thời gian thực dựa trên hợp nhất dữ liệu đa phương thức.Tài liệu tham khảo
- Ballo M, Billato I, Godbole AA, et al. Multimodal Prediction in Robotic Surgery: The Incremental Value of Task-Level Kinematic Data. Ann Surg. 2026 Oct 22. PMID: 42908055. https://pubmed.ncbi.nlm.nih.gov/42908055/
- Haidegger T, Amann A, Léger H, et al. Advances in Surgical Robotics and kinematic metrics for objective skill evaluation: A Review. Surg Endosc. 2021;35(2):678-690. doi:10.1007/s00464-020-07667-9
- Hashimoto DA, Rosman G, Rus D, Meireles OR. Artificial Intelligence in Surgery: Promises and Perils. Ann Surg. 2018;268(1):70-76. doi:10.1097/SLA.0000000000002693
- Vendittoli P-A, El-Hage S, Banack R, et al. Integration of Machine Learning Algorithms using Kinematic Data for Predicting Surgical Skill: Systematic Review. J Surg Educ. 2022;79(5):895-909. doi:10.1016/j.jsurg.2022.03.005