
亮点
- 基于运动学数据提取的任务层面客观性能指标(Objective Performance Indicators, OPIs)可为预测机器人辅助胆囊切除术中的外科医生经验和手术复杂度提供重要的独立信息。
- 将任务特异性运动学数据与术前临床变量整合的多模态模型,与单一模态模型相比,可带来统计学显著但幅度有限的结局预测改进。
- 运动学数据的增量价值具有靶点依赖性;随着预测结局与术中运动特征的相关性逐渐减弱,其预测贡献也随之下降。
背景
机器人辅助手术通过提升术者的灵活性和精确性,革新了微创手术,尤其是在胆囊切除术中表现突出。尽管机器人手术已广泛应用,外科操作技能差异和病例复杂度仍会影响患者结局。传统上,术中表现评估主要依赖主观评价或术后临床数据。然而,机器人平台现已能够获取基于运动学数据的客观性能指标(Objective Performance Indicators, OPIs),以捕捉手术器械运动动力学特征。这些 OPIs 有望用于自动化、实时的技能评估和风险分层。但与传统术前临床变量相比,此类运动学特征的增量预测价值仍未被充分阐明,尤其是在将 OPIs 置于标准化手术亚步骤中的细粒度任务层面进行分析时更是如此。核心内容
机器人手术与客观性能指标
达芬奇系统(da Vinci system)等机器人手术平台的出现,使术中能够收集丰富的运动学数据集。器械速度、加速度、jerk、路径长度以及角运动等指标,可在较高时间分辨率下量化术者手部动作。早期研究已发现全局性运动学特征与外科医生熟练程度或手术阶段之间存在相关性。然而,这种较为粗略的汇总方式可能会稀释对手术质量和结局预测至关重要的任务特异性细微差异。任务层面运动学数据:方法学进展
近期研究通过将手术拆分为离散任务或步骤——例如机器人胆囊切除术中的 Calot 三角解剖——对该方法进行了优化,从而可提取任务特异性 OPIs。研究者推测,这些指标更能反映术中挑战和术者技能。此类精细化数据可提高机器学习模型的信噪比,使其更适合预测相关临床目标。多模态预测建模:运动学特征与临床特征的整合
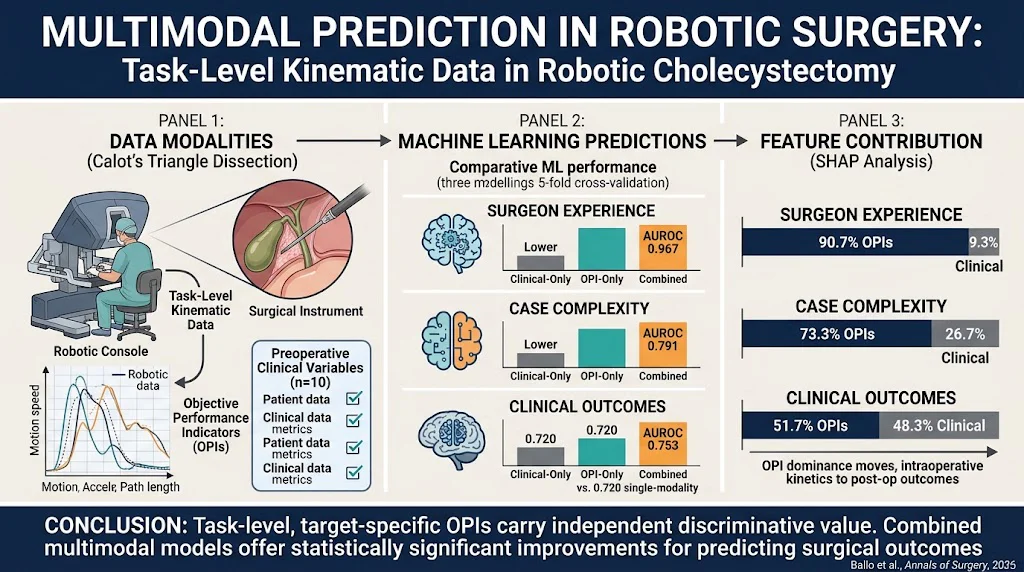
Ballo 等(2026)开展了一项回顾性研究,分析了 234 例 Calot 三角解剖操作(198 例由主刀医师完成,36 例由住院医师完成)。研究比较了三组预测特征集:仅临床变量组(10 项术前变量,如患者人口学特征和合并症)、仅 OPI 组(10 项任务特异性运动学指标)以及联合多模态模型。研究采用五种机器学习算法——逻辑回归、支持向量机、随机森林、XGBoost 和 LightGBM——并通过嵌套交叉验证严格验证,以避免过拟合并获得稳健的 AUROC 估计值。不同预测目标下的表现
在预测外科医生经验方面,仅 OPIs 即可达到 AUROC 0.967,与联合模型(0.964)相当,并显著优于仅临床数据模型(P<0.001)。在预测病例复杂度时也观察到类似趋势(AUROC 约 0.79),OPIs 仍占主导。对于临床结局而言,多模态整合的表现显著优于任一单一模态(AUROC 0.753 vs. 0.720,P=0.015),但改善幅度较小。可解释性与特征重要性
SHapley Additive exPlanations(SHAP)分析阐明了各特征的贡献,结果显示,在经验和复杂度模型中,运动学 OPIs 占据了大部分重要性(分别为 90.7% 和 73.3%);而在结局模型中,其贡献较低(51.7%)。这与临床结局还受到术中运动之外的生物学因素及患者相关因素影响的认识一致。专家点评
这些结果进一步强化了这样一种观点:机器人手术运动学能够捕捉仅凭术前临床变量无法获得的内在表现维度。对任务进行细粒度、特异性分析,可提高区分能力,尤其适用于与操作者技能和病例难度密切相关的替代终点。这支持在外科培训和质量控制框架中更广泛地采用精细化运动学监测。然而,对于术后并发症等更远端的终点,术中数据与临床背景之间具有有益的互补性,因此有必要采用整合型多模态预测方法。 从转化医学角度看,此类模型有望实现术中动态反馈回路,从而调节术者行为或触发辅助干预,提升患者安全性。其局限性包括:研究依赖单中心回顾性数据,且任务仅限于胆囊切除术标准化步骤,因而需要在更多样化的手术类型和场景中进行验证。此外,SHAP 等高级可解释性工具提供了关键透明度,有助于增强临床信任并促进应用。结论
源自机器人手术运动学的任务层面、靶点特异性 OPIs,是预测外科医生经验和病例复杂度的有力独立指标,且优于传统临床变量。整合这些数据来源的多模态模型可在预测手术结局方面带来统计学显著但增量有限的改善。未来研究方向包括前瞻性验证、扩展至更广泛的手术场景,以及开发利用多模态数据融合的实时术中决策支持工具。参考文献
- Ballo M, Billato I, Godbole AA, et al. Multimodal Prediction in Robotic Surgery: The Incremental Value of Task-Level Kinematic Data. Ann Surg. 2026 Oct 22. PMID: 42908055. https://pubmed.ncbi.nlm.nih.gov/42908055/
- Haidegger T, Amann A, Léger H, et al. Advances in Surgical Robotics and kinematic metrics for objective skill evaluation: A Review. Surg Endosc. 2021;35(2):678-690. doi:10.1007/s00464-020-07667-9
- Hashimoto DA, Rosman G, Rus D, Meireles OR. Artificial Intelligence in Surgery: Promises and Perils. Ann Surg. 2018;268(1):70-76. doi:10.1097/SLA.0000000000002693
- Vendittoli P-A, El-Hage S, Banack R, et al. Integration of Machine Learning Algorithms using Kinematic Data for Predicting Surgical Skill: Systematic Review. J Surg Educ. 2022;79(5):895-909. doi:10.1016/j.jsurg.2022.03.005